

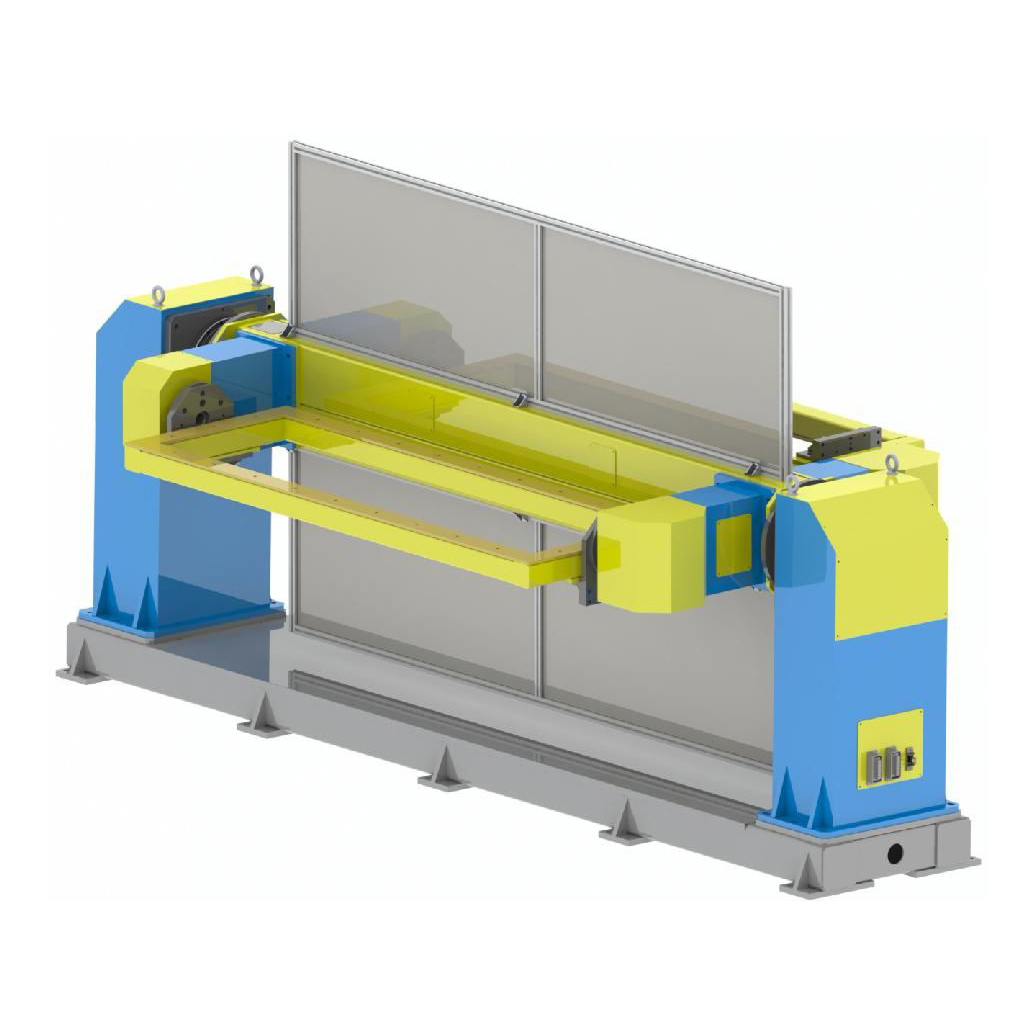

Isibekeli sokujika esithe nkqo esine-Axis ezintathu / Isibekeli sokuwelda seRobhothi
Iiparameters zobugcisa
| Isikhundla seServo yeTriaxial Servo ethe nkqo | I-Rotary Triaxial Servo Positioner ethe tye | ||||||
| Inombolo yesiriyeli | IIPROJEKTHI | Ipharamitha | Ipharamitha | AMAGQABANTSHINTSHI | Ipharamitha | Ipharamitha | AMAGQABANTSHINTSHI |
| 1 | Umthwalo olinganisiweyo | 500kg | 1000kg | Ngaphakathi kwerediyasi ye-R400mm ye-axis yesibini | 500kg | 1000kg | Ngaphakathi kwerediyasi ye-R400mm/R500mm ye-axis yesibini |
| 2 | Irediyasi eqhelekileyo ye-gyration ye-spindle | R1200mm | R1500mm | R1200mm | R1800mm | ||
| 3 | Irediyasi eqhelekileyo ye-gyration ye-countershaft | R400mm | R500mm | R400mm | R500mm | ||
| 4 | I-angle yokuqala yokujika i-axis | ±180° | ±180° | ±180° | ±180° | ||
| 5 | I-engile yokujikeleza kwe-axis yesibini | ±360° | ±360° | ±360° | ±360° | ||
| 6 | Isantya sokujika esilinganisiweyo se-axis yokuqala | 50°/S | 24°/S | 50°/S | 24°/S | ||
| 7 | Isantya esijikelezayo esilinganiswe yi-axis yesibini | 70°/S | 70°/S | 70°/S | 70°/S | ||
| 8 | Phinda ukuchaneka kokubeka indawo | ± 0.10mm | ± 0.20mm | ± 0.10mm | ± 0.20mm | ||
| 9 | Umlinganiselo womda wesakhelo sokufuduka (ubude×ububanzi×ukuphakama) | 2200mm × 800mm × 90mm | 3200mm × 1000mm × 110mm | 2200mm × 800mm × 90mm | 3200mm × 1000mm × 110mm | ||
| 10 | Ubungakanani obupheleleyo be-shifter yesikhundla (ubude×ububanzi×ukuphakama) | 4000mm×700mm ×1650mm | 5200mm × 1000mm × 1850mm | 4000mm×700mm ×1650mm | 4500mm×3600mm ×1750mm | ||
| 11 | Ukuphakama kwembindi yokujikeleza kwe-axis yokuqala | 1350mm | 1500mm | 800mm | 1000mm | ||
| 12 | Iimeko zobonelelo lwamandla | I-200V yesigaba esithathu±10%50HZ | I-200V yesigaba esithathu±10%50HZ | I-200V yesigaba esithathu±10%50HZ | I-200V yesigaba esithathu±10%50HZ | Ngomatshini wokutshintsha we-isolation | |
| 13 | Iklasi yokukhusela ubushushu | H | H | H | H | ||
| 14 | Ubunzima obupheleleyo bezixhobo | Malunga ne-1800kg | Malunga ne-3000kg | Malunga ne-2000kg | Malunga ne-2000kg | ||
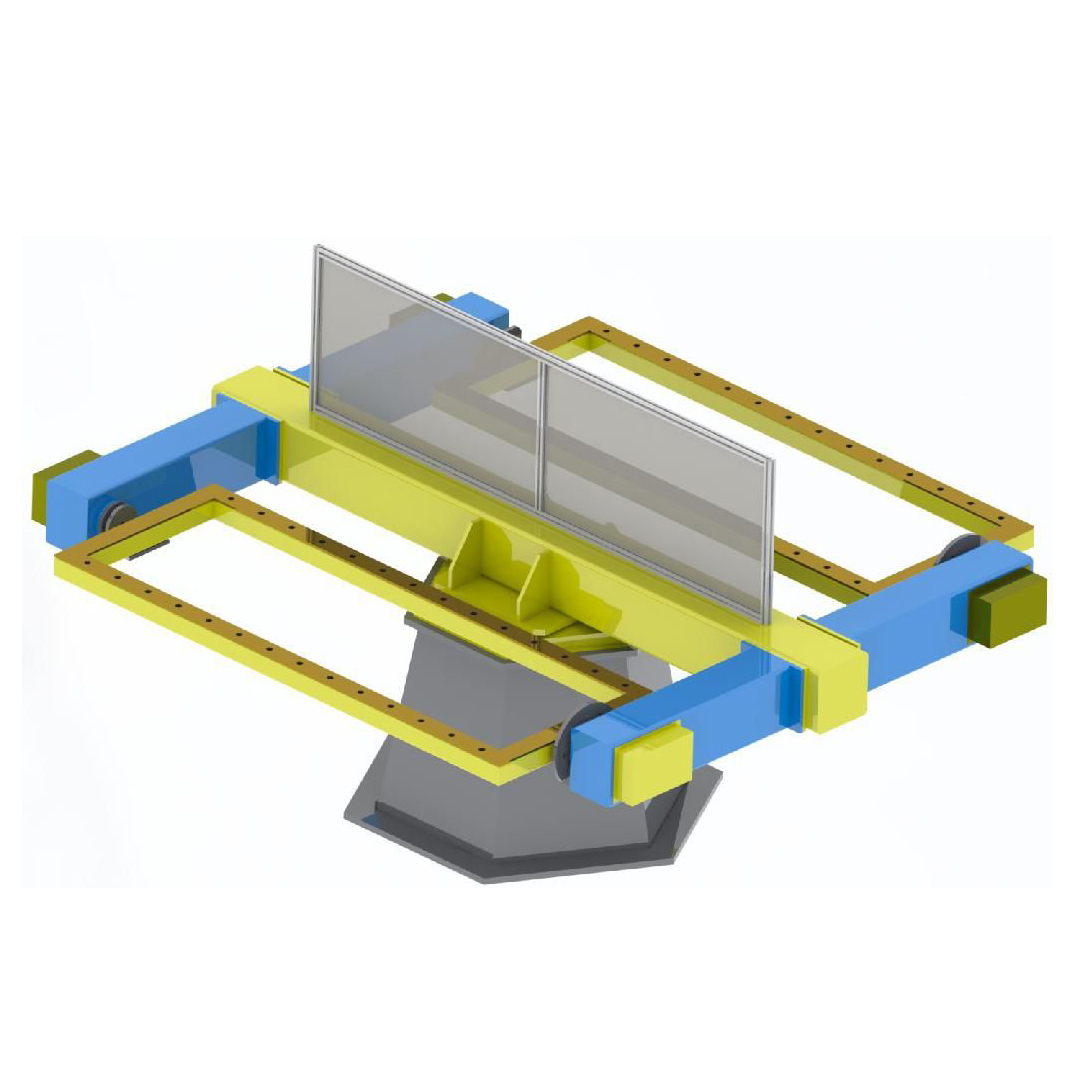
I-Rotary Triaxial Servo Positioner ethe tye
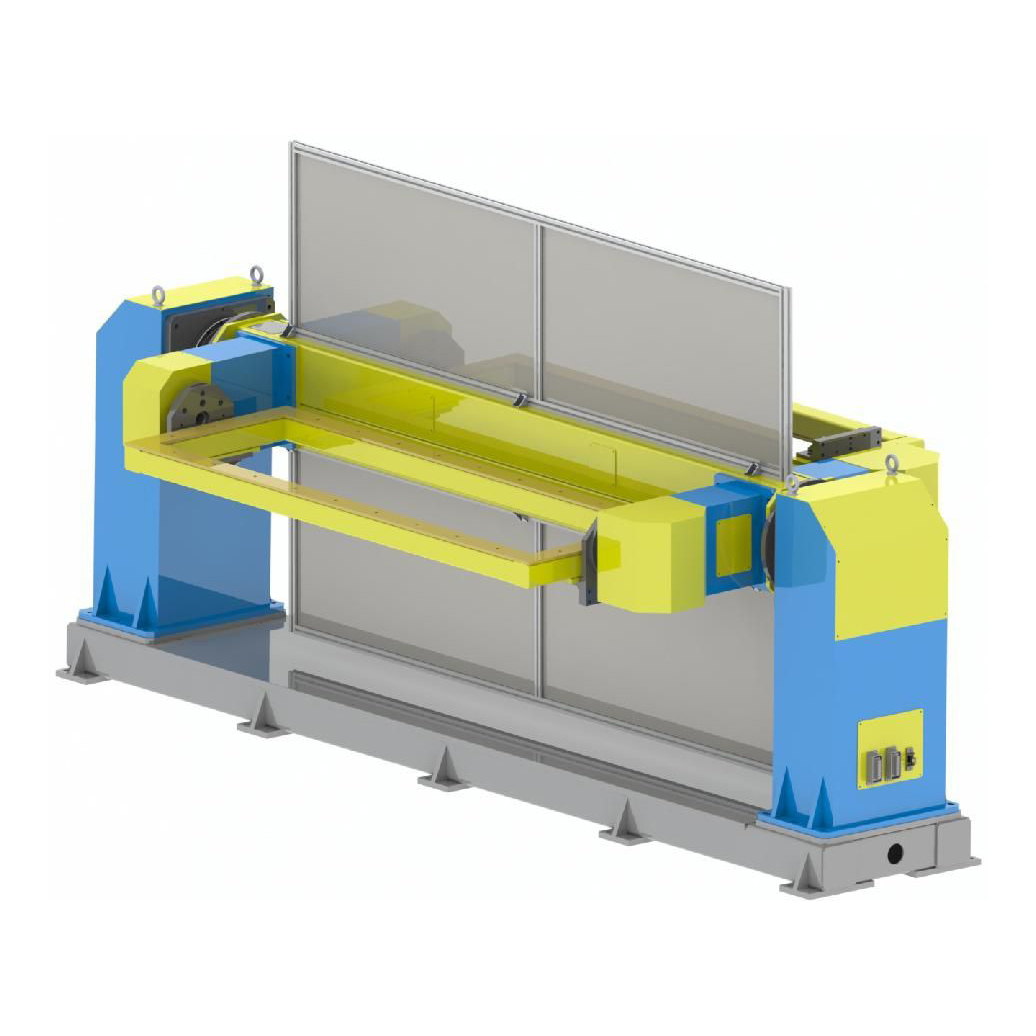
Isikhundla seServo yeTriaxial Servo ethe nkqo
Intshayelelo yesakhiwo
I-servo positioner ye-triaxial vertical turnover ibunjwe kakhulu yi-welded integral frame, i-turnover displacement frame, i-AC servo motor kunye ne-RV precision reducer, inkxaso ejikelezayo, indlela yokuqhuba, isikhuselo sokukhusela kunye nenkqubo yolawulo lombane.
Isakhelo esidibeneyo esidityanisiweyo sidityaniswe ngeeprofayili ezikumgangatho ophezulu. Emva kokuqhoboshelwa nokunciphisa uxinzelelo, kufuneka sicutshungulwe ngoomatshini abangochwephesha ukuqinisekisa ukuchaneka okuphezulu koomatshini kunye nokuchaneka kweendawo eziphambili. Umphezulu utshizwa ngepeyinti ebonakala ngathi ayinamhlwa, entle kwaye inesisa, kwaye umbala unokwenziwa ngokwezifiso ngokweemfuno zabathengi.
Isakhelo sokufuduka kwe-turnover kufuneka sidityaniswe ngentsimbi yeprofayili esemgangathweni kwaye sicutshungulwe ngoomatshini abangochwephesha. Umphezulu kufuneka ucocwe ngemingxunya eqhelekileyo yemisonto yokufakela izixhobo zokubeka, kwaye kufuneka kupeyintwe, kufakwe umnyama kunye nonyango lokuthintela umhlwa.
I-AC servo motor ene-RV reducer ikhethwa njengendlela yamandla, enokuqinisekisa uzinzo lokujikeleza, ukuchaneka kwendawo kunye
Ukuqina ixesha elide kunye nesantya esiphantsi sokungaphumeleli. Indlela yokuqhuba yenziwe ngethusi, enesiphumo esihle sokuqhuba. Isiseko sokuqhuba sisebenzisa i-insulation edibeneyo, enokukhusela ngempumelelo i-servo motor, irobhothi kunye nomthombo wamandla we-welding.
Inkqubo yolawulo lombane isebenzisa i-Japanese Omron PLC ukulawula indawo yokusebenza, ngokusebenza okuzinzileyo kunye nesantya esiphantsi sokusilela. Izixhobo zombane zikhethwa kwiimveliso ezidumileyo ekhaya nakwamanye amazwe ukuqinisekisa umgangatho kunye nozinzo lokusetyenziswa.
Isikhuselo sokuthintela ukukhanya sidityaniswe ngeprofayili ye-aluminiyam kunye nepleyiti yeplastiki ye-aluminiyam ukukhusela ekukhanyeni kwe-arc okwenziwa ngexesha lokuwelda nokusika.


